CAZN은 AVG 자동차에 무선 및 유선의 다양한 연결 솔루션을 제공합니다.
2024-10-21
인공지능 기술이 지속적으로 발전하고 공장 자동화가 증가함에 따라 다양한 유형의 로봇에 대한 수요가 점점 더 강력해지고 있으며, 지능형 기능으로 인해 운송용 자동 가이드 차량(AGV)이 두각을 나타내고 있습니다. AGV는 단순한 구조, 공간 절약형 설계, 이동성 및 유연성의 장점을 제공하여 인건비를 절감하고 생산 효율성을 향상시킵니다.
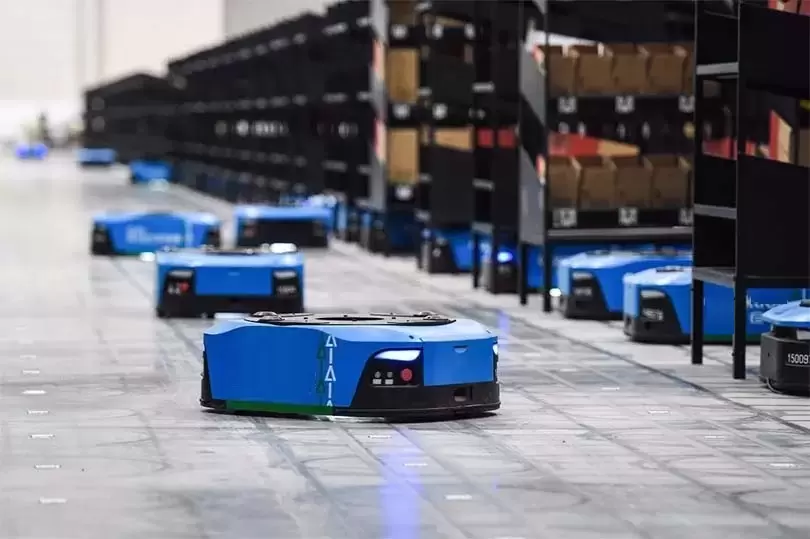
창고 운영에는 전자기 유도, 레이저, 적외선 및 비전 기반 시스템을 포함하여 운송 로봇에 대한 다양한 안내 방법이 있습니다. 이러한 방법은 로봇의 현재 위치와 이동 궤적을 식별하는 데 사용되며, 내부에 저장된 미리 설정된 디지털 지도 궤적과 실시간으로 비교 및 보정됩니다. 궁극적으로 이를 통해 로봇은 미리 정해진 경로를 따라 물품을 자동으로 운반할 수 있습니다. 이 프로세스에는 다양한 산업용 커넥터의 적용이 포함됩니다. 차량 탑재 배터리에서 AGV의 모터, 송신기 및 기타 장치에 전기를 공급하려면 전원 커넥터가 필요합니다. 센서에서 수집한 신호를 차량 탑재 마이크로 컨트롤러와 같은 제어 장치로 전송하려면 신호 커넥터가 필요합니다.
태그: